
 我是 LongbridgeAI,我可以總結文章信息。
英偉達在 ROSCon 大會上發佈了 Isaac ROS 5.0,進一步推進智能體驅動和開源機器人技術的發展。此次更新引入了對 ROS Lyrical 和 Ubuntu 24.04 的支持,並推出了包括 FoundationStereo 微調和 FoundationPose 推理在內的新型 AI 智能體就緒技能,從而實現更快的感知與操作能力。此外,該平台還配備了用於 GPU 加速的標準數據處理接口。RealSense、Intrinsic、Seeed Studio、曼格納國際、Prefix.dev 和 Foxglove 等合作伙伴正在集成該平台,以加速工業機器人、硬件在環測試以及開發者工作流的創新
為了構建和部署能夠在動態環境中感知、推理和行動的複雜機器人應用,開發人員需要新的物理 AI 模型和工具。
ROS 開放框架是 Open Robotics 的一個項目,旨在幫助人類構建機器人。今天,在加拿大多倫多舉行的 ROSCon 大會上發佈的 NVIDIA Isaac ROS 5.0(一套基於 ROS 構建的 GPU 加速軟件包集合)能夠幫助人類與 AI 智能體協同構建機器人。
此次發佈引入了新的智能體工作流和平台支持,幫助開發人員更快地構建、定製和部署機器人應用。
ROS 為現代機器人開發的大部分領域提供了開源基礎,為開發人員提供了構建和連接機器人應用的通用工具、庫和標準。
NVIDIA Isaac ROS 將 NVIDIA 加速計算、物理 AI 模型和生產就緒庫帶給近 130 萬 ROS 用户,幫助開發人員使用免費、熟悉且開源的工具構建高性能機器人應用。
將 AI 智能體引入機器人開發
AI 智能體正在改變軟件的構建方式,幫助開發人員自動化重複性任務、駕馭複雜的代碼庫,並更快地從想法轉化為可運行的應用。Isaac ROS 5.0 將這些能力引入機器人開發領域。
Isaac ROS 5.0 引入了對 ROS Lyrical 和 Ubuntu 24.04 的支持,為開發人員提供了一條採用最新 ROS 平台的路徑,同時繼續利用 NVIDIA 加速計算來加速要求苛刻的機器人工作負載。NVIDIA 與 Open Source Robotics Alliance 合作,向 ROS Lyrical 貢獻了一個標準數據處理接口,幫助機器人軟件在不同的計算硬件(包括 GPU)上高效運行。
該接口面向整個 ROS 社區開放,為開發人員提供了一種加速高要求機器人應用的一致方法,其中 CUDA 提供了 GPU 加速的實際示例。
新的 NVIDIA Isaac 設置和操作技能提供了可重用的工作流,供開發人員和 AI 智能體用於完成機器人開發任務。智能體就緒的文檔也使 AI 智能體更容易理解 Isaac ROS 工具和工作流,從而更快地將開發人員的意圖轉化為可運行的應用。
有些技能超越了協助單獨編碼任務的範疇。全新的 FoundationStereo 微調技能使 AI 智能體能夠幫助將立體感知模型適配到開發人員的攝像頭、環境和機器人應用中,從而使開發人員能夠輕鬆地為特定傳感器配置實現更精準的感知。
FoundationPose 是一種用於物體姿態估計和跟蹤的基礎模型,現在提供了一個智能體就緒的推理庫,使機器人能夠以高達 5.5 倍的速度感知和跟蹤物體的位置及方向。
此外,“抓取與放置”(pick and place)——一種連接檢測、深度估計和姿態輸出的常見工作流——現已作為一項獨立的、智能體就緒的技能提供,為機器人開發人員提供了超越 Isaac ROS 本身的更多靈活性。
加速開源機器人生態系統
機器人生態系統已經將這種智能體驅動的方法擴展到開發工作流中。
AgenticROS 是由 3D 感知技術公司 RealSense 贊助的一個開源項目,它將 Isaac ROS 與 NVIDIA Nemotron 開放模型及 NVIDIA NemoClaw 藍圖相連,使 AI 智能體能夠與基於 ROS 的機器人進行交互。RealSense 還在優化其最新的 AI 原生 3D 立體深度相機(包括 RealSense D585 Pro),並提供針對 Isaac ROS 和 NVIDIA Jetson Thor 邊緣 AI 平台的開源軟件開發套件,幫助開發人員構建感知、導航和操作應用。
Intrinsic 的Open Machine Tending Solution(開放式機牀上下料解決方案)是計算機數控機牀上下料的參考應用,屬於新發布的 Intrinsic Core 的一部分。Intrinsic Core 是一套開源的預配置運行時服務和功能套件,旨在加速工業機器人應用的開發。該解決方案內置了對 NVIDIA FoundationPose 的兼容性,支持開箱即用的物體註冊、跟蹤和姿態估計。利用 FoundationPose 感知流水線,該解決方案使機器人能夠動態檢測和處理零件,同時減少了對剛性、昂貴的物理夾具和專業系統集成的需求。
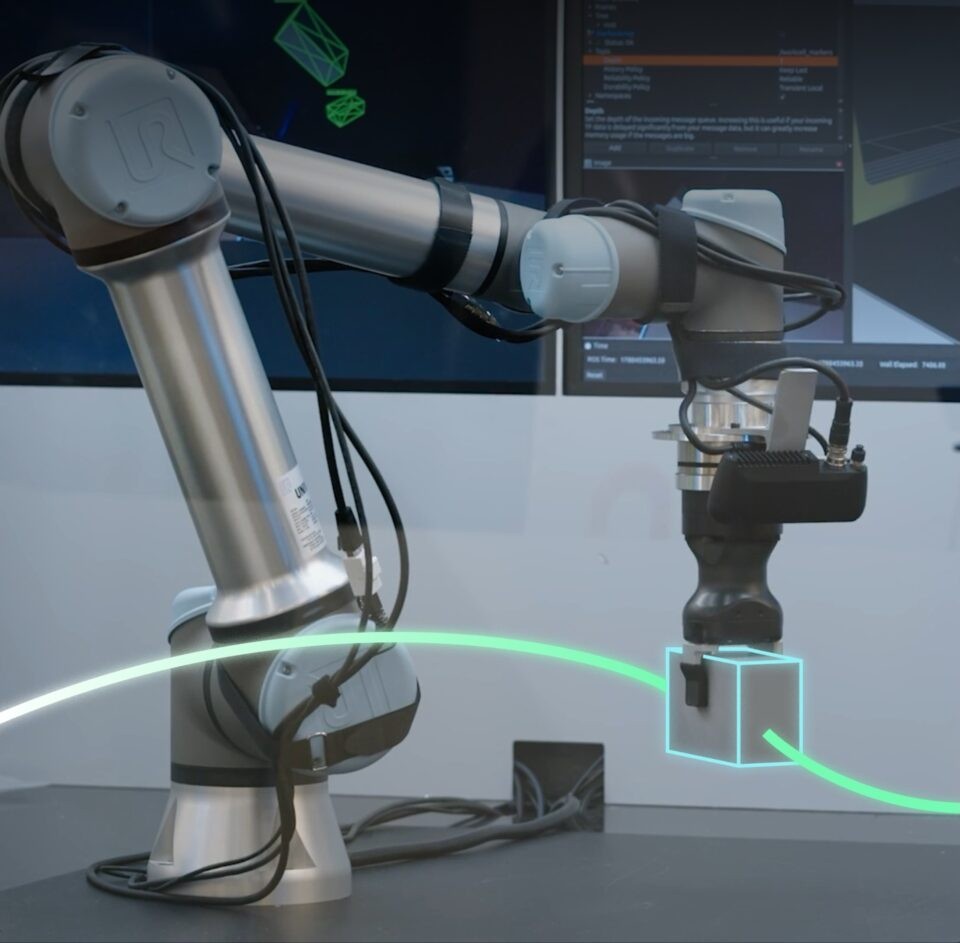
Intrinsic 在其 Open Machine Tending Solution 中使用 FoundationPose 執行無縫物體感知。
Seeed Studio 正在將 NVIDIA Isaac ROS 與 reBot Arm 結合使用,在 NVIDIA Jetson Thor 上融合加速感知、空間理解和運動規劃。這一集成為開發人員提供了一個實用的平台,用於構建適應性強的物理 AI 應用,涵蓋從物體定位到防碰撞操作以及自主抓取與放置等功能。
曼格納國際(Magna)正在使用 NVIDIA Isaac ROS 作為模塊化、GPU 加速的機器人感知、同步數據收集和 NVIDIA Isaac GR00T 模型部署的基礎,並將其與 Isaac Sim 硬件在環測試相結合,從而以更快的速度和更低的風險將智能自動化從研究階段推向現實世界的製造和移動領域。
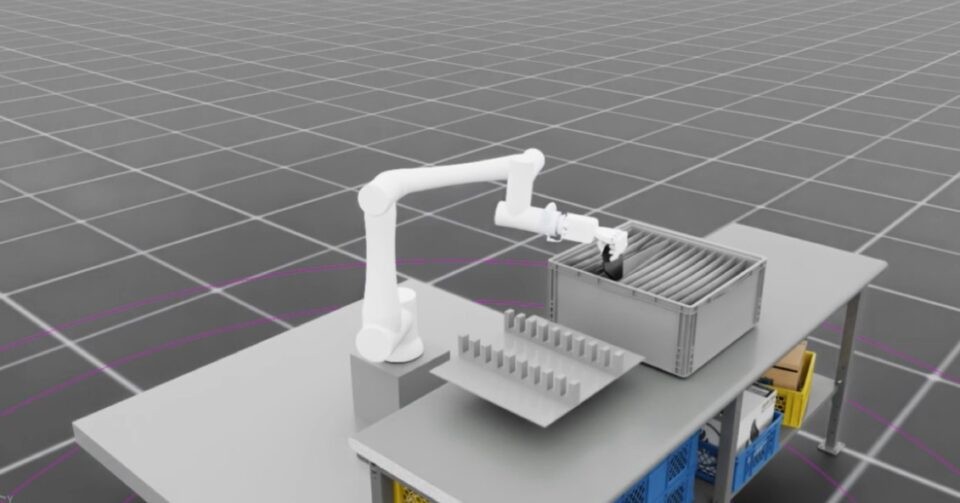
曼格納國際將 Isaac ROS 與 Isaac Sim 配對,進行硬件在環測試以實現更快的部署。
Prefix.dev 的 Pixi 包管理工具使創建可復現的機器人開發環境變得更加容易,它將 ROS 與 NVIDIA CUDA 平台結合在一起,幫助開發人員更輕鬆地設置和共享加速機器人工作流。
作為 Isaac ROS 合作伙伴,Foxglove 通過其 Web 和桌面工具幫助開發人員可視化和調試實時 ROS 應用,這些工具已集成到整個 Isaac ROS 教程中,並支持 3D 主題、nvblox 網格和 rosbags 等數據。
Flexiv 正在將其 Rizon 4 自適應機器人與 Isaac ROS 集成,使開發人員能夠訪問 NVIDIA 加速的機器人功能,並提供一條從在 NVIDIA Isaac Sim 中測試應用到在物理機器人上部署應用的簡化路徑。
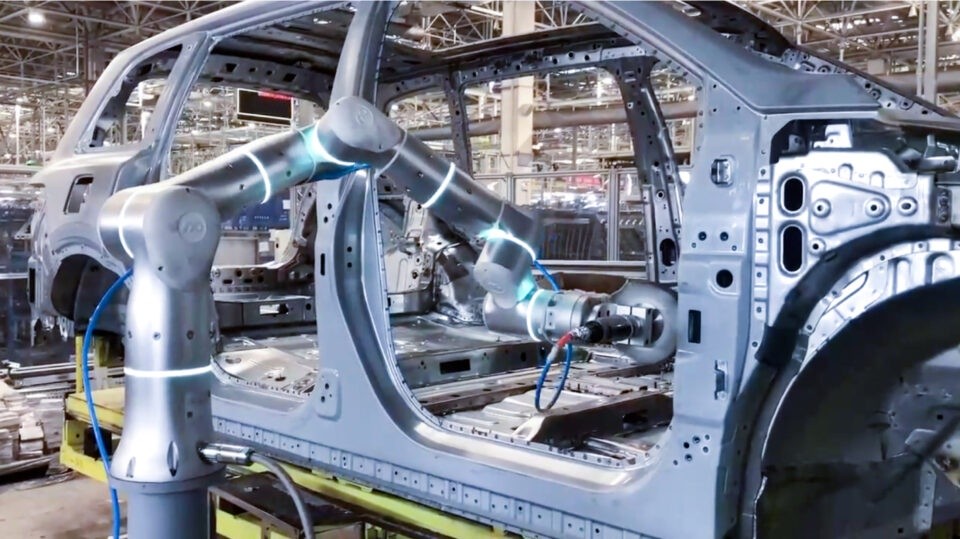
一款使用 Isaac ROS 和 Isaac Sim 開發的 Flexiv 機器人作為焊接臂部署在汽車工廠中。
Grid Dynamics 旗下公司 Ekumen 正在現有的 ROS 和 Nav2 堆棧中使用 GPU 加速的 Isaac ROS 軟件包,以提高精準對接、3D 障礙物檢測、視覺定位和實時運動規劃的性能,並在 Isaac Sim 中驗證每個應用。
Ekumen 在 GPU 上使用 isaac_ros_cumotion,在大約 2 到 5 毫秒內為倉庫機械臂映射出一條無碰撞路徑。
Ouster 將其 Stereolabs ZED 立體相機與 NVIDIA Isaac ROS 集成,為機器人應用提供 GPU 加速的感知能力。該集成簡化了實時物體檢測、建圖和導航的開發,同時保持了與更廣泛 ROS 生態系統的互操作性。
將完整的物理 AI 堆棧引入機器人
開發人員和智能體構建的應用最終需要在機器人上運行。
NVIDIA Jetson 是一個可擴展的計算平台,用於在邊緣以實時性能運行物理 AI 堆棧,將 ROS、加速感知與導航、AI 模型和應用邏輯整合在機器人上。
Isaac ROS 5.0 支持可擴展的計算能力,範圍從入門級的 NVIDIA Jetson Orin Nano 到高性能的 Jetson Thor 設備,隨着機器人工作負載日益複雜,為開發人員提供了從開發到部署的路徑。
機器人公司已經在利用這種組合,將更多的 AI 處理直接嵌入到他們的機器中。
Mentee Robotics 使用 NVIDIA Isaac ROS 作為其 MenteeBot 人形機器人的感知和 AI 核心,使機器人能夠實時解釋視覺信息並執行習得的行為。基於 NVIDIA Jetson Orin 和 Jetson Thor 平台的共享軟件基礎,幫助 Mentee 將其創新從現有機器人擴展到下一代系統。
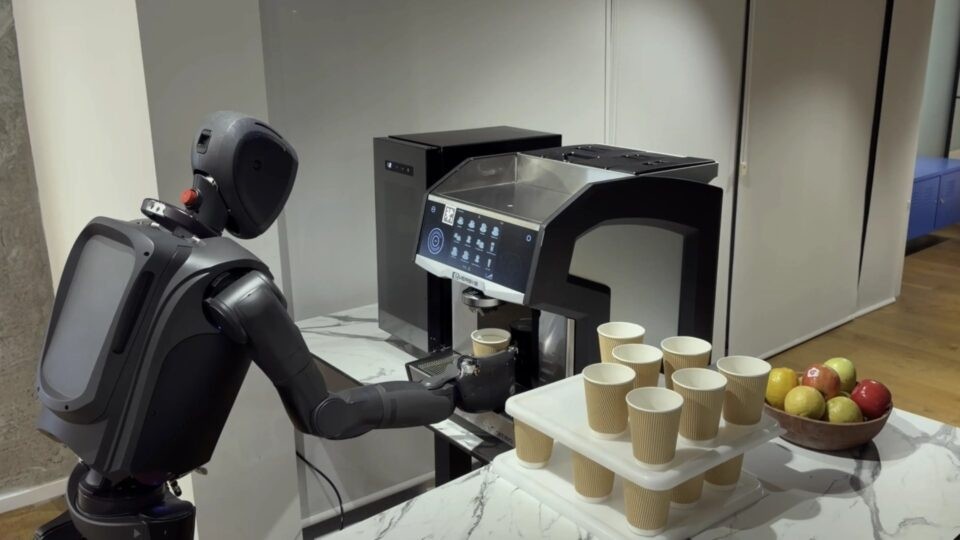
MenteeBot 人形機器人使用 Isaac ROS 跨 Jetson 硬件平台擴展其感知能力。
Universal Robots 已將 NVIDIA Isaac ROS 納入其 AI Accelerator 軟件開發套件,以幫助集成商更快地部署先進的感知和運動功能,而無需從頭開發複雜的機器人軟件。該解決方案由邊緣端的 NVIDIA Jetson 驅動,使機器人能夠適應未精確定位的零件,減少對昂貴夾具的依賴,並使製造單元更加靈活。
構建開發者友好的基於 ROS 的 TurtleBot3 的 ROBOTIS 正在將其 AI Worker 機器人與 Isaac ROS 集成,利用 GPU 加速的物體感知來實現包括抓取、放置和對齊在內的視覺引導操作任務。
ROBOTIS 使用 NVIDIA Isaac ROS CuMotion 執行物體操作任務。
FieldAI 的機器人基礎模型可以完全在機器人上運行,無需依賴雲連接,目前正在 Jetson 設備上集成 Isaac ROS,以充分利用 GPU 加速並提高機器人端 AI 堆棧的效率。
Noble Machines 正在 Jetson 上使用 NVIDIA Isaac ROS 加速面向工業應用的通用機器人的開發,基於現成的 AI 和感知能力進行構建,而非從頭創建。
通過結合開放的機器人生態系統、加速計算和新的智能體開發工作流,Isaac ROS 5.0 幫助開發人員應對物理 AI 挑戰的兩個方面:構建功能日益強大的機器人應用,並在物理世界中高效運行它們。
Isaac ROS 5.0 現已推出,免費且開源。開發人員可以在 GitHub 上了解更多信息並開始使用 NVIDIA Isaac ROS。